
From your drawing to precision manufacturing. Let’s Talk! Work Together!
Development Inquiry From your drawing to precision manufacturing. Let’s Talk! Work Together!
Development Inquiry 
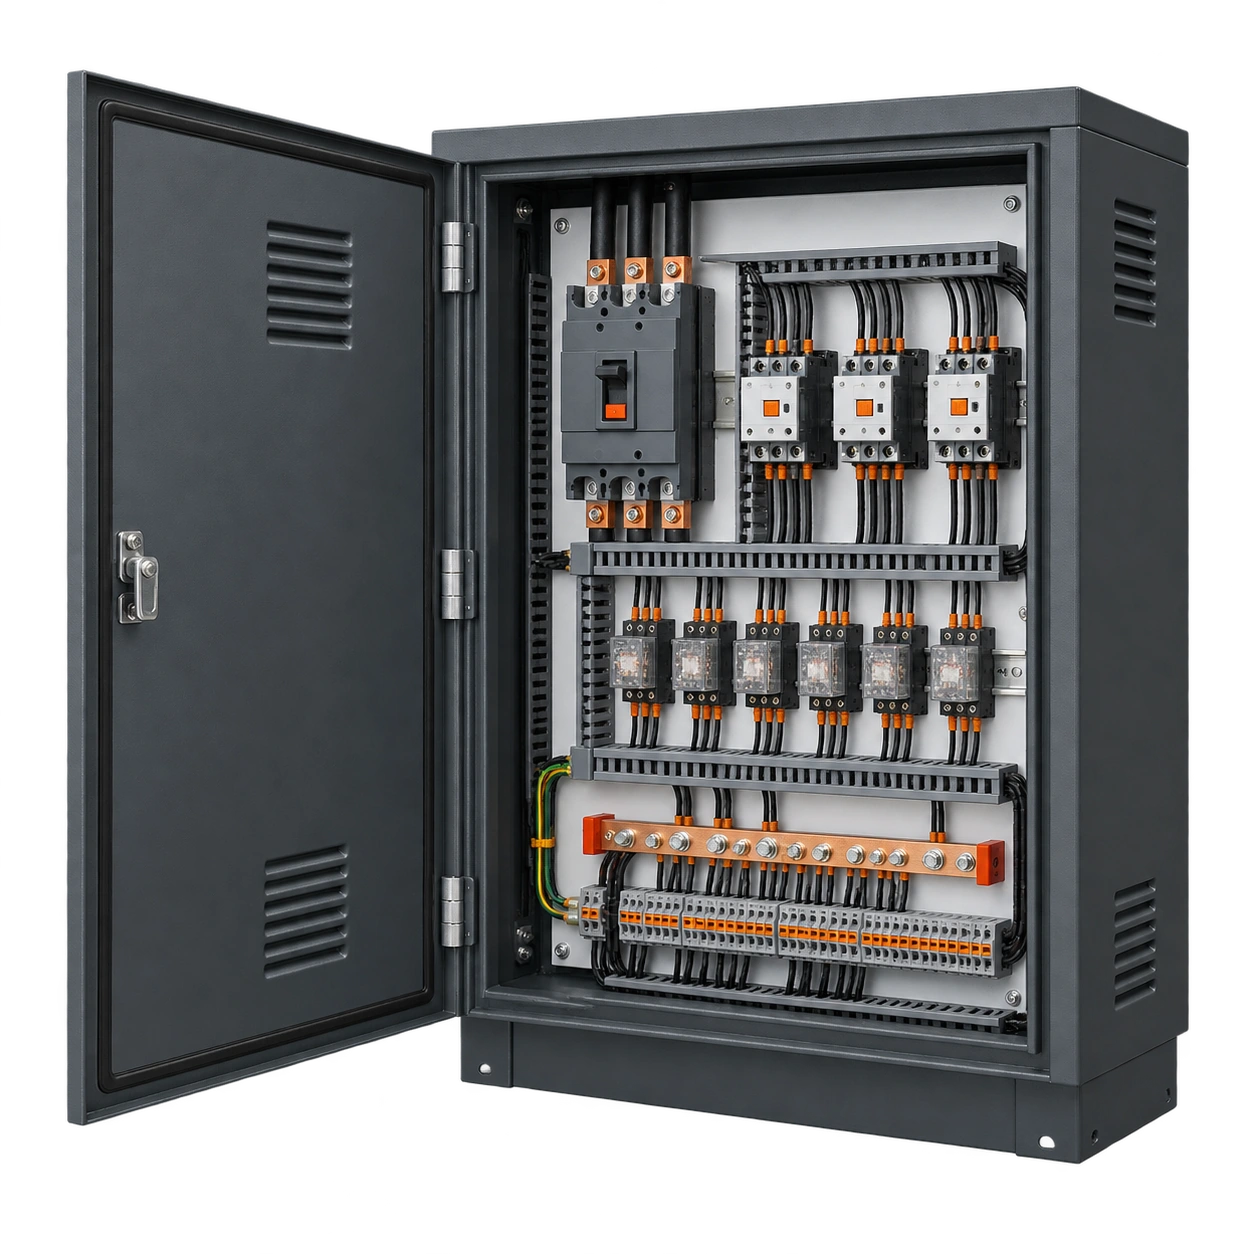
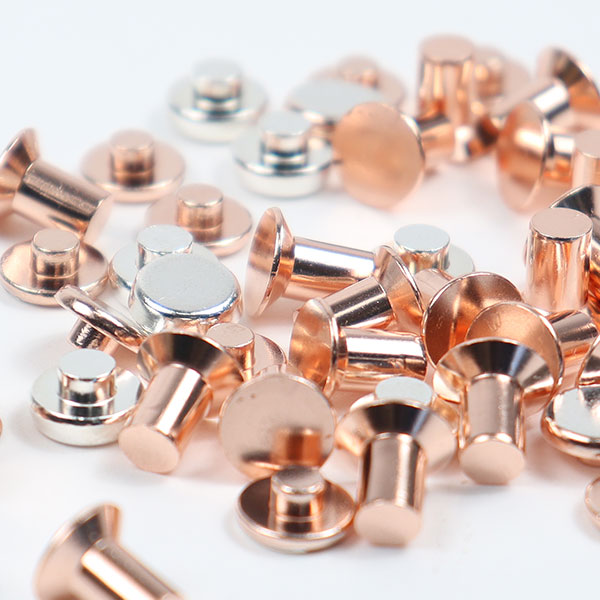
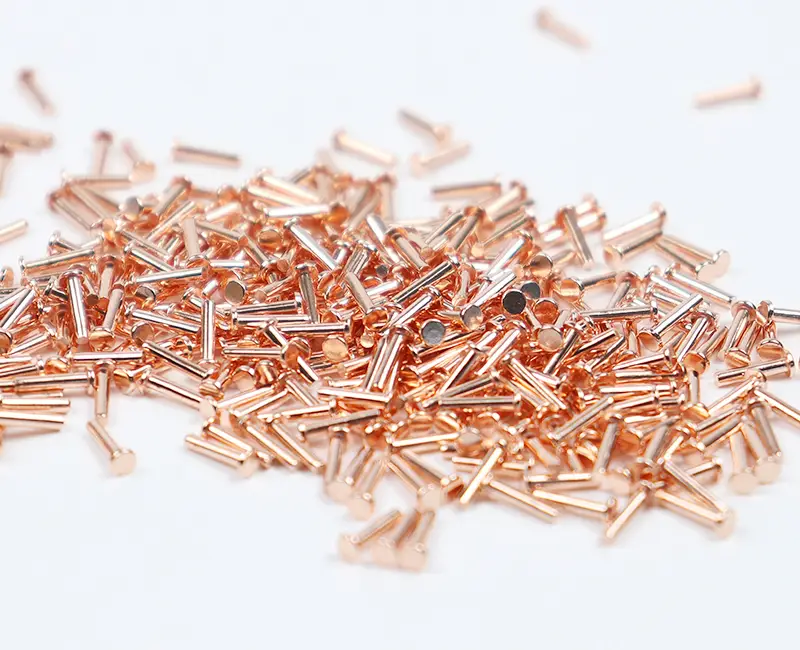
리벳형 전기접점
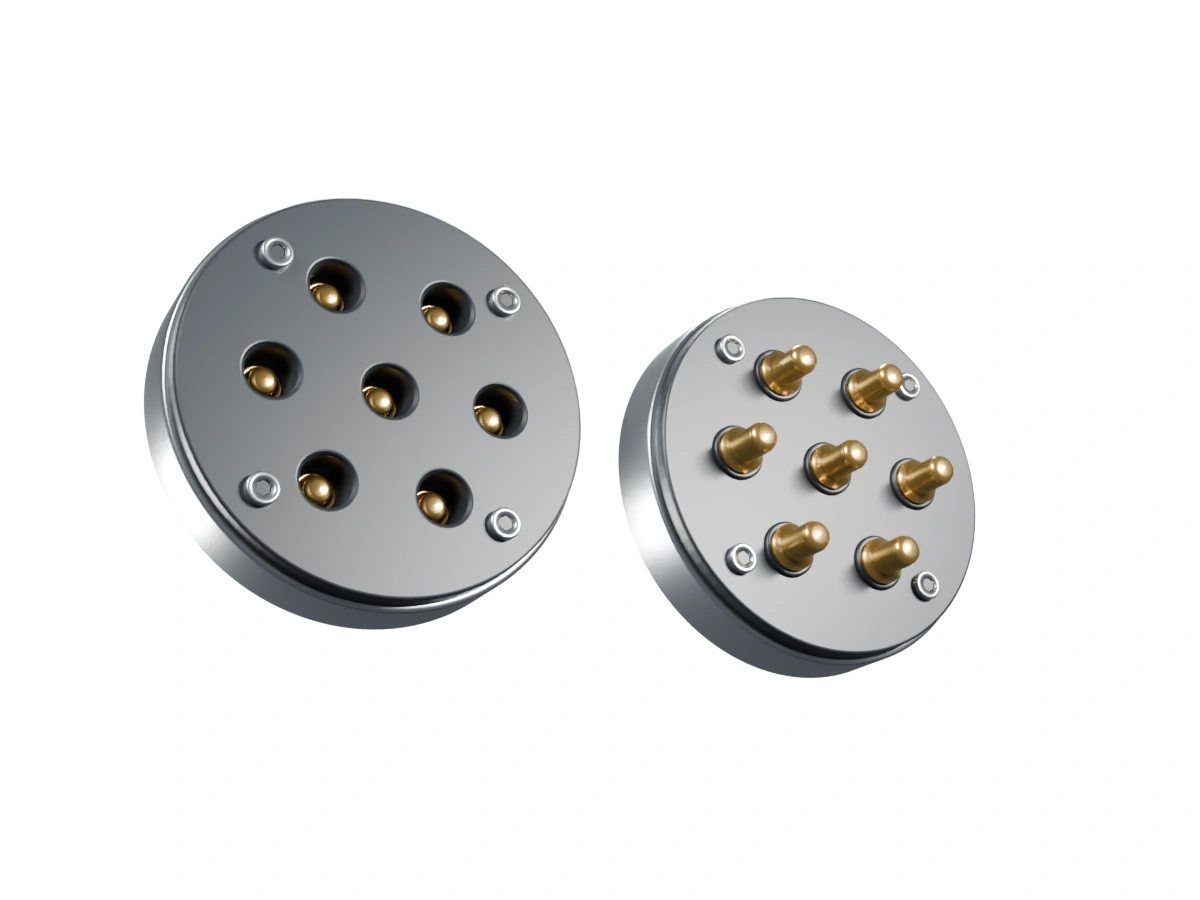
Rivet Contacts
원형 접촉면과 체결용 몸통을 갖춘 접점입니다. 스위칭 부품의 접촉부와 지지부를 함께 검토합니다.
적용 · APPLICATION
제어반 릴레이·접촉기의 개폐 접촉부
검토 · ENGINEERING
모터·코일·제어 부하 구분 · 접촉력 · 개폐 빈도
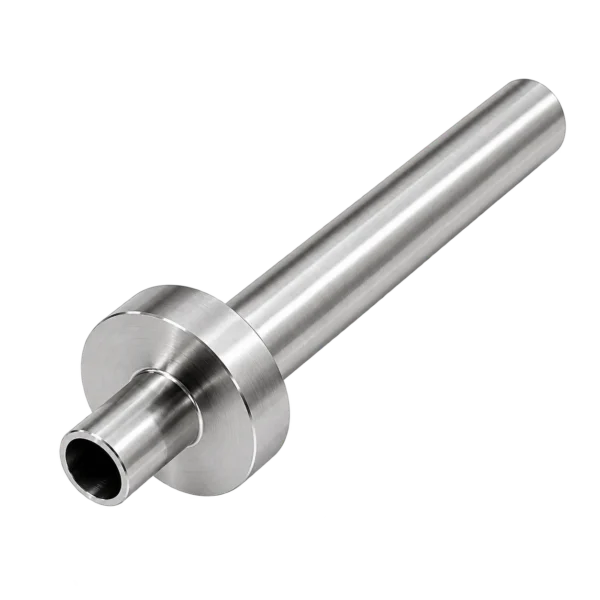
중공 플랜지 샤프트
Hollow flanged shafts
긴 중공 축과 원형 플랜지가 이어지는 가공 부품입니다. 축 지지 구간과 플랜지 기준면, 내부 개구의 관계가 드러납니다.
적용 · APPLICATION
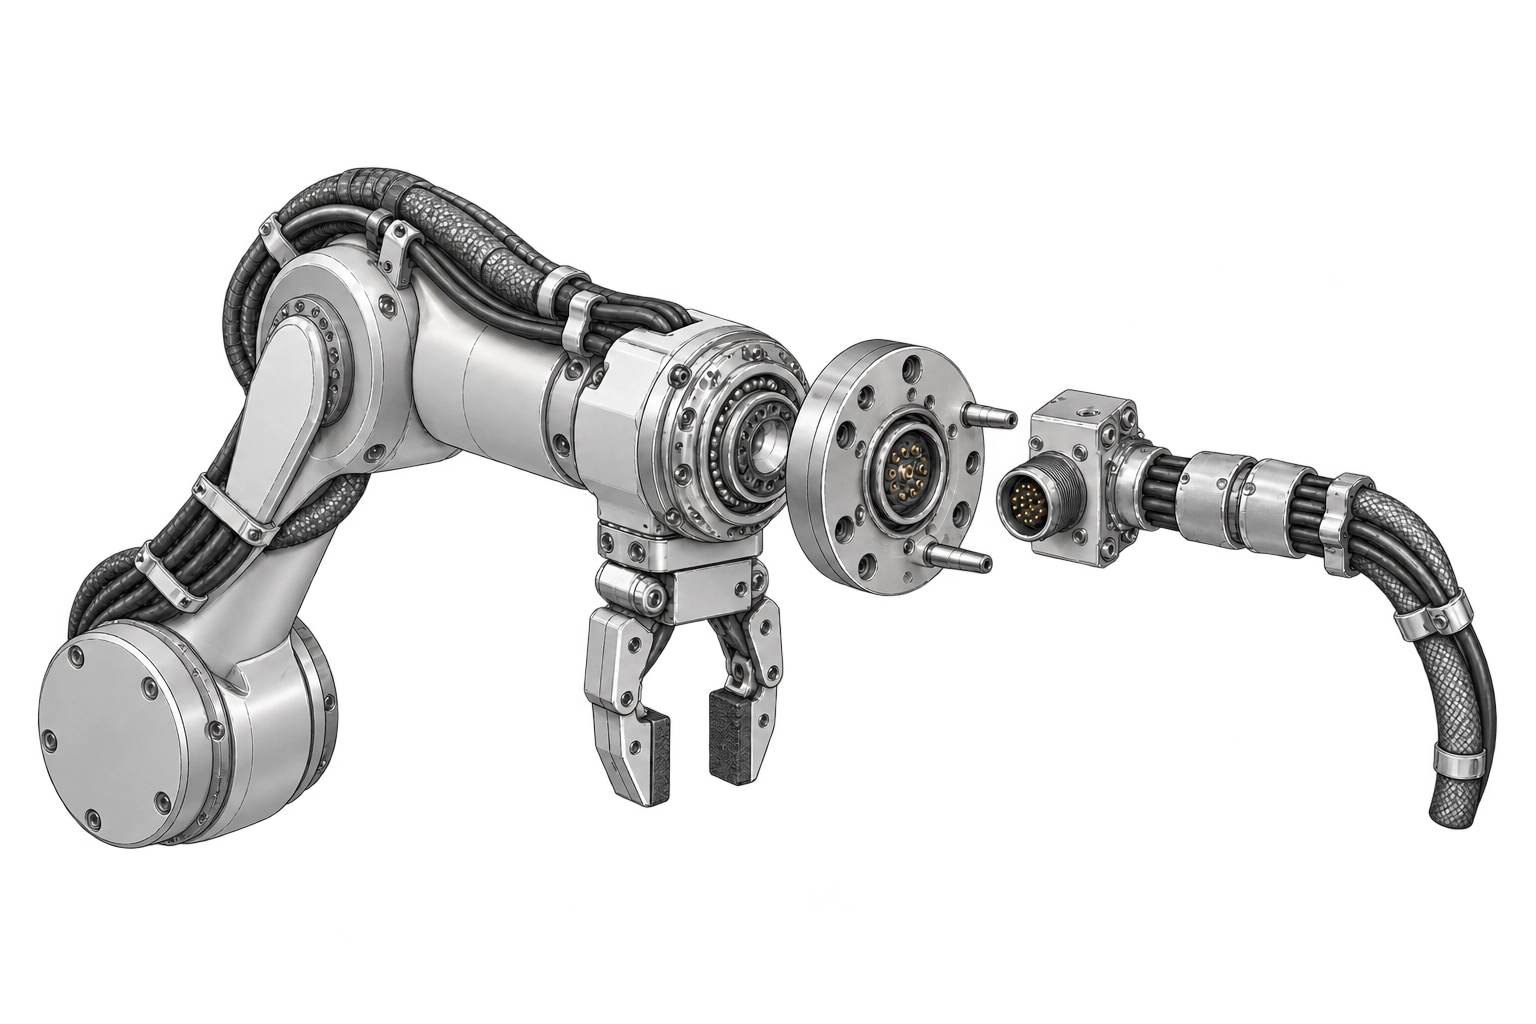
엔드이펙터의 회전 지지부와 내부 통로가 필요한 소형 축 구조
검토 · ENGINEERING
회전축과 상대 부싱의 맞춤, 플랜지 흔들림, 배선이 통과할 경우 모서리와 가동 간섭을 확인합니다.
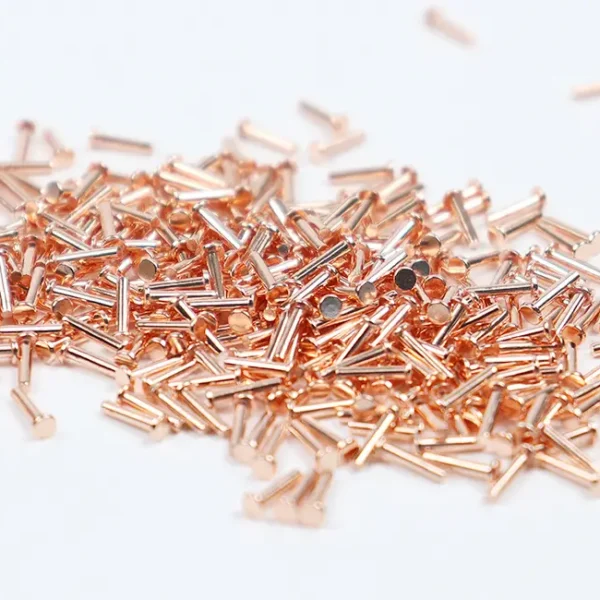
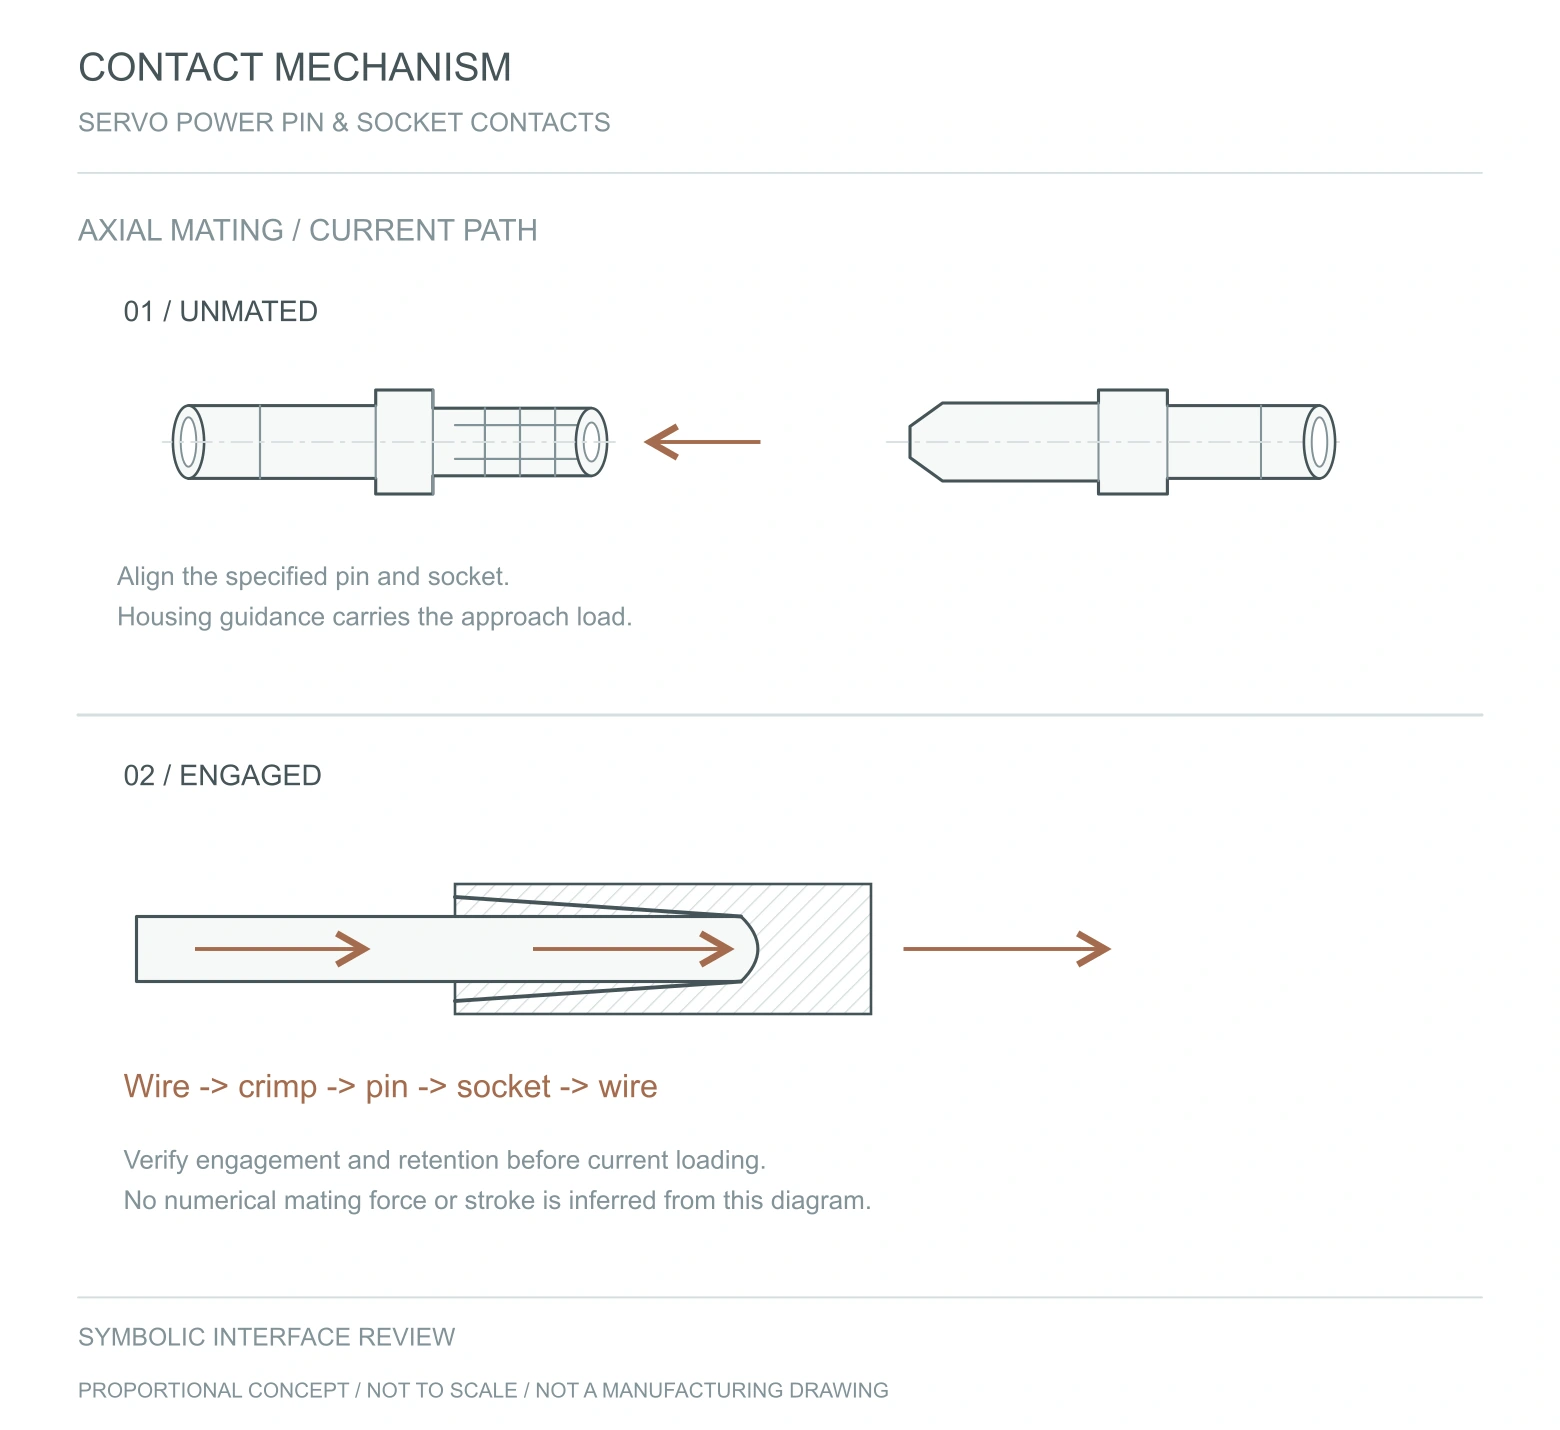
핀형 전기접점
Contact Pins
가늘고 긴 몸통을 가진 핀형 접점입니다. 삽입 길이와 축 정렬, 접촉 위치를 나누어 검토합니다.
적용 · APPLICATION
공구·센서·I/O 연결 인터페이스
검토 · ENGINEERING
상대 접촉부 정렬 · 결합 길이 · 오염·반복 결합 조건
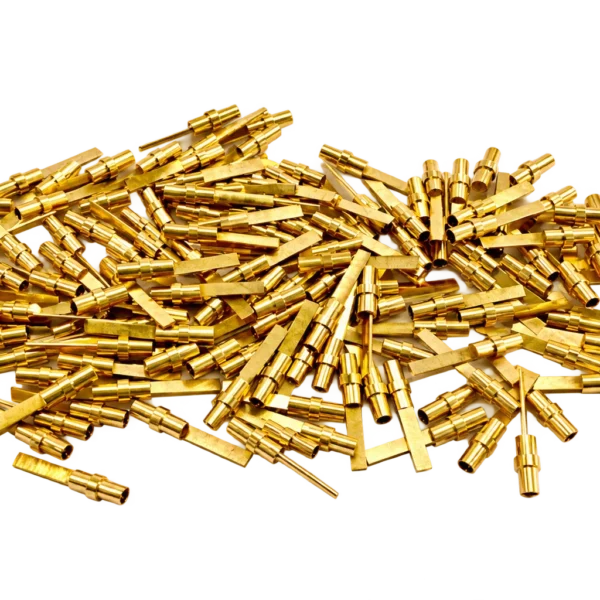
블레이드 단자 핀
Blade Terminal Pins
평판 블레이드와 단차 원통 몸통이 이어진 단자 핀입니다. 접속부 방향과 몸통의 위치 결정 면을 함께 가공 검토합니다.
적용 · APPLICATION
드라이브·제어 모듈의 전원 연결
검토 · ENGINEERING
삽입 방향 · 전력 조건 · 유지 구조·발열
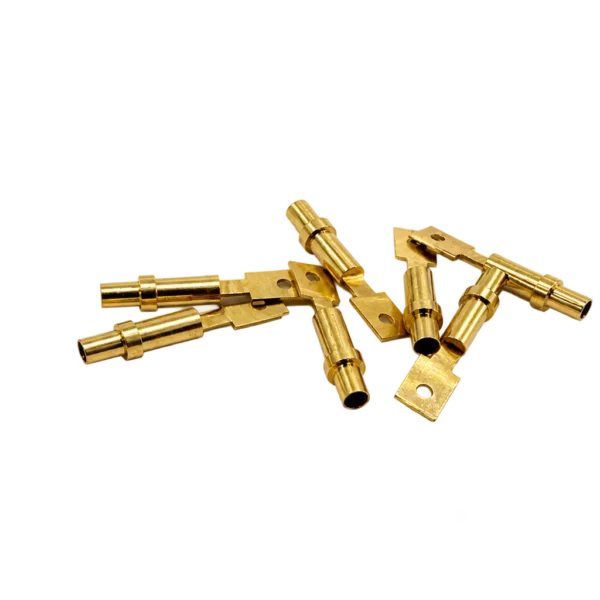
홀 가공 단자 핀
Pierced Terminal Pins
체결 홀이 있는 평판부와 단차 원통 몸통으로 구성됩니다. 홀 중심과 몸통 축의 관계가 조립 기준이 됩니다.
적용 · APPLICATION
체결형 전원·제어 연결부
검토 · ENGINEERING
홀 위치 · 체결면 · 케이블 인장 방향
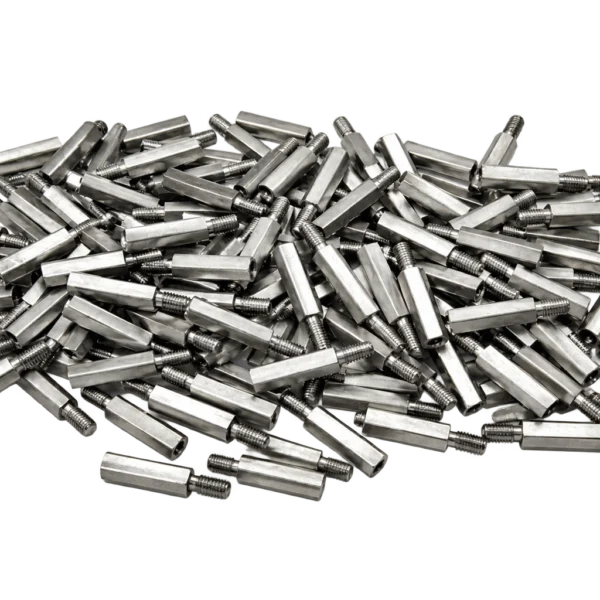
육각 수나사 스페이서
Hexagonal Male Spacers
육각 몸통과 수나사를 갖춘 간격 유지 부품입니다. 조립 높이와 체결 길이, 공구 접근 공간을 함께 정의합니다.
적용 · APPLICATION
서보·PLC 제어 기판의 장착
검토 · ENGINEERING
기판 높이 · 나사 길이 · 방열부와 간섭
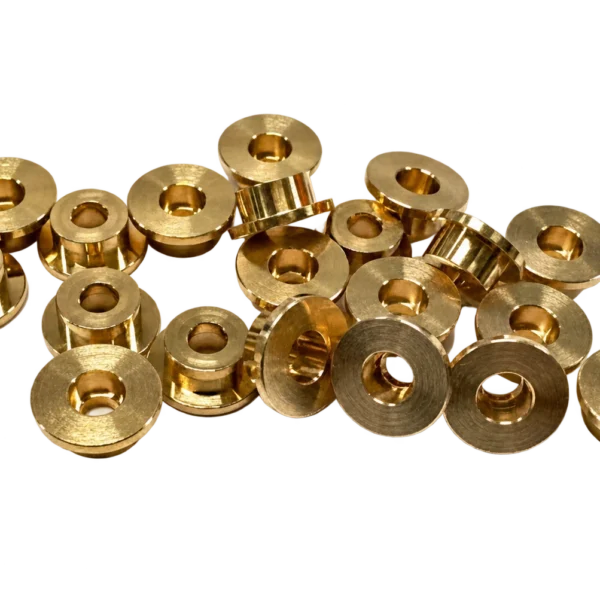
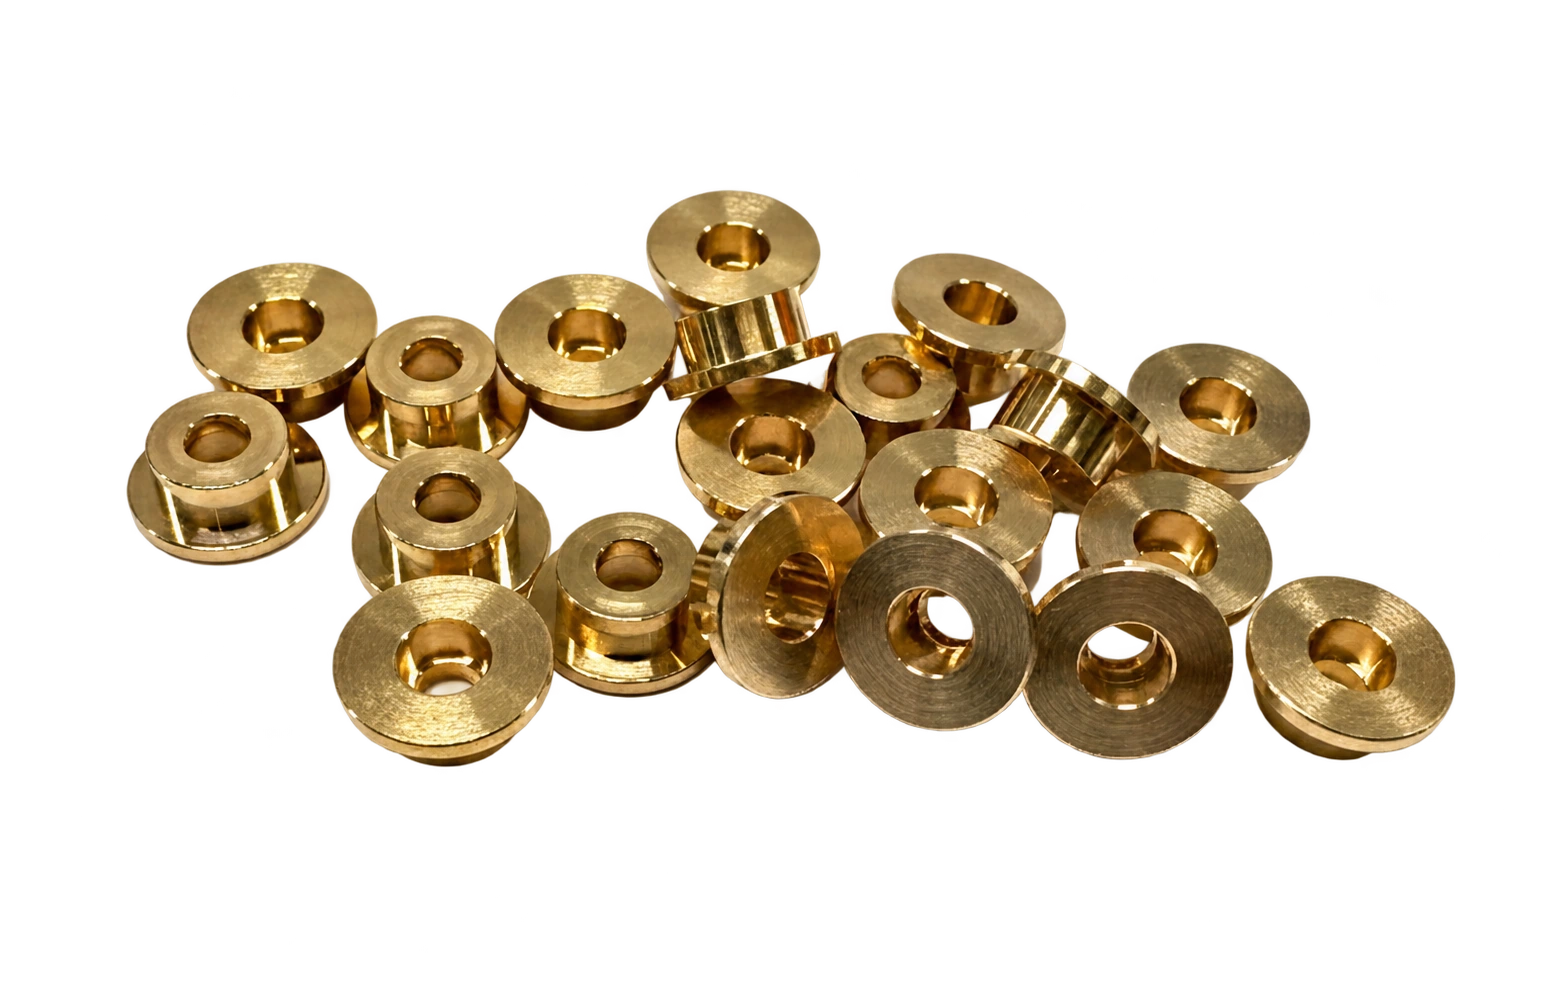
플랜지 부싱
Flanged Bushings
중심 보어와 플랜지 지지면을 가진 원통 부품입니다. 상대 축·구멍의 맞춤과 축 방향 위치를 검토합니다.
적용 · APPLICATION
소형 구동 기구·공구 치구의 축 지지
검토 · ENGINEERING
축·보어 맞춤 · 플랜지 기준 · 반복 작동 유격
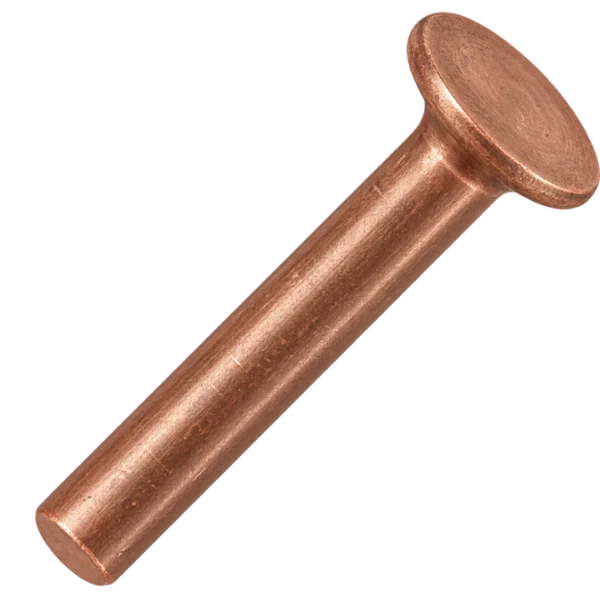
솔리드 리벳
Solid Rivets
실축 몸통의 끝단을 성형해 부재를 체결하는 리벳입니다. 판재 겹침 두께와 성형 후 지지 상태를 함께 검토합니다.
적용 · APPLICATION
제어반·로봇 주변 브래킷의 영구 체결
검토 · ENGINEERING
겹침 두께 · 진동 조건 · 성형 공구 접근
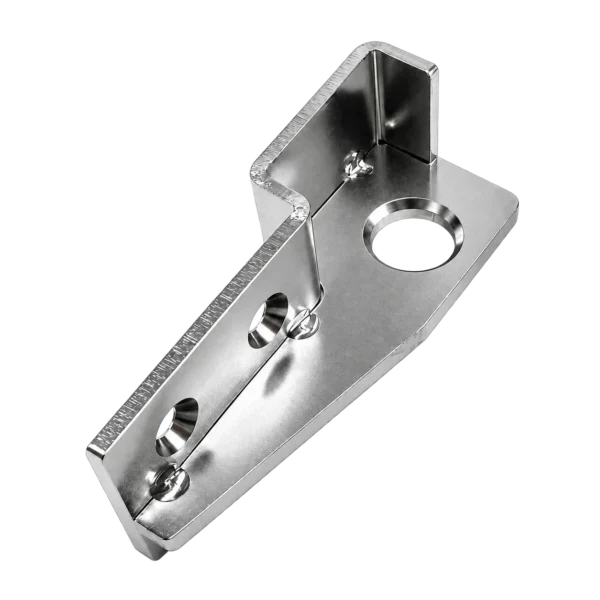
홀·홈 가공 브래킷
Machined mounting brackets
서로 직각인 면에 홀과 홈, 단차를 갖춘 장착 부품입니다. 체결 위치와 장비의 기준면을 연결하는 형상입니다.
적용 · APPLICATION
로봇 말단의 근접 센서·카메라와 보조 공구 장착
검토 · ENGINEERING
센서 기준축과 홀 위치, 공구 교환 때의 접근성, 케이블을 포함한 운동 간섭을 확인합니다.
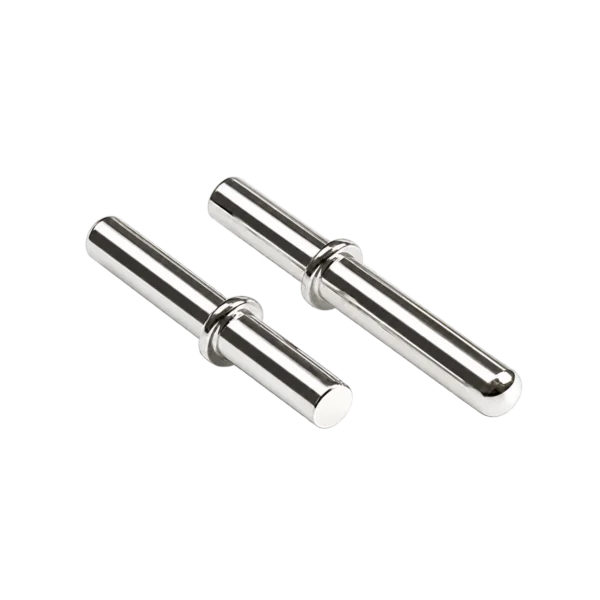
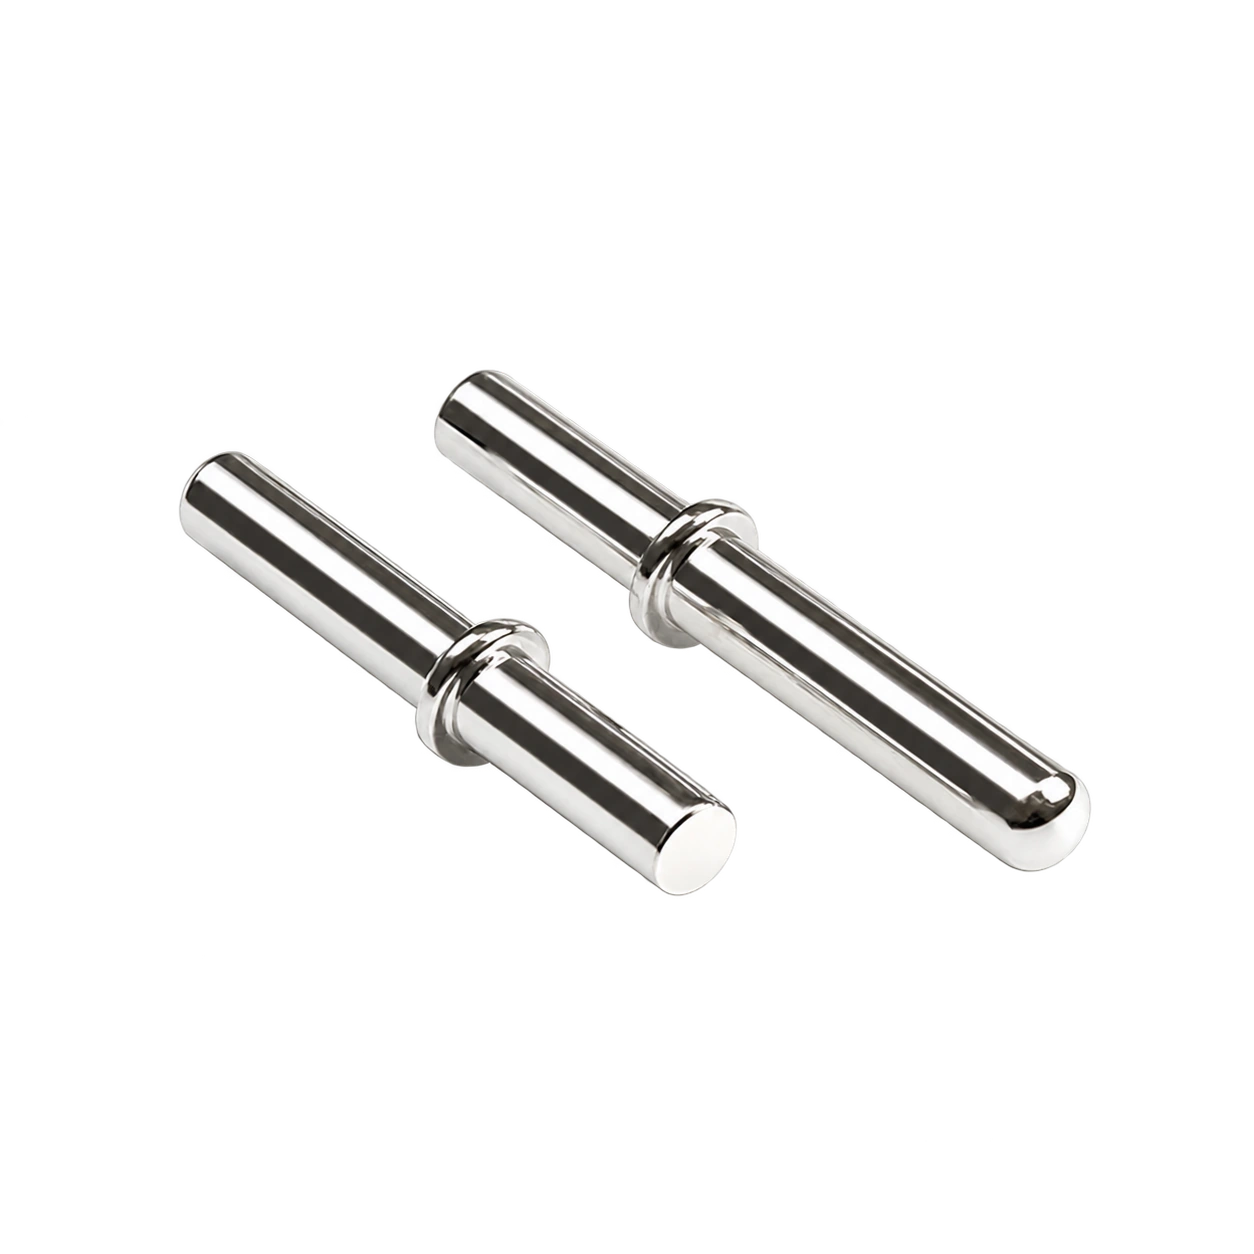
단차 칼라 핀
Stepped Collar Pins
축 방향 단차와 칼라로 위치를 구분하는 핀입니다. 상대 구멍과 조립 깊이에 맞춰 지지·유지 구간을 정합니다.
적용 · APPLICATION
엔드이펙터·교체 치구의 위치 결정
검토 · ENGINEERING
기구 정렬 선행 · 기준 어깨 · 이탈 방지
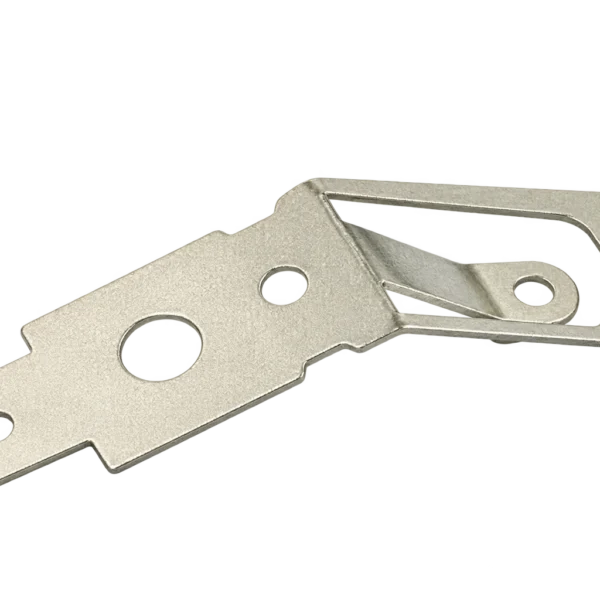
중앙 설편 타공 클립
Tongued Clips
타공 판면과 중앙 설편이 결합된 클립 형상입니다. 설편과 개구의 관계를 자유 상태에서 확인합니다.
적용 · APPLICATION
제어 모듈·배선 지지용 판재 부품
검토 · ENGINEERING
장착 홀 · 설편 변형량 · 케이블 마찰·간섭
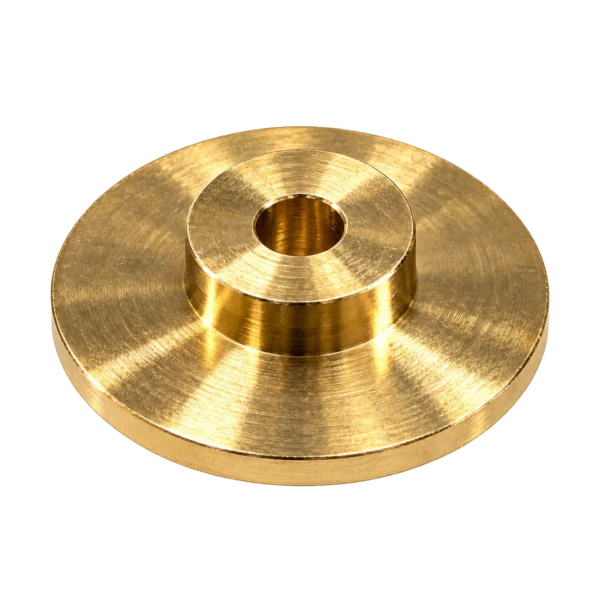
단차 플랜지 부품
Stepped flange components
중앙 홀과 원통 단차가 넓은 원형 플랜지에 연결된 부품입니다. 동심 기준과 플랜지 접촉면을 함께 검토하는 형상입니다.
적용 · APPLICATION
그리퍼·공구 교환 보조 기구의 동심 장착면
검토 · ENGINEERING
중앙 홀과 외경의 동심 관계, 단차 맞춤, 접촉면과 체결 하중 경로를 도면에 맞춰 검토합니다.
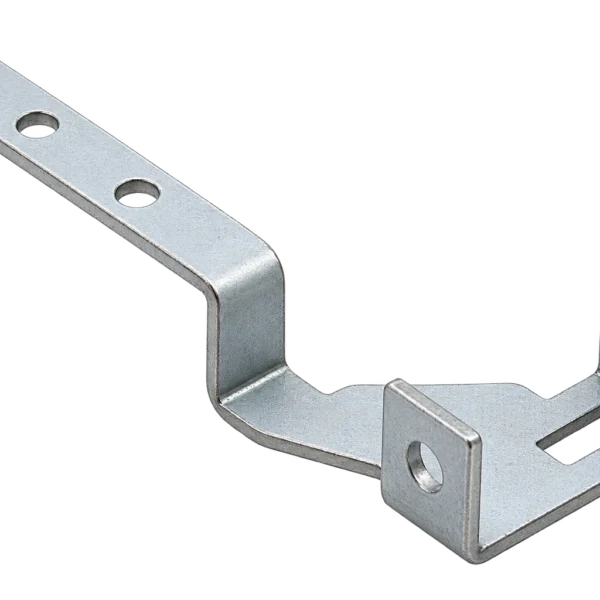
포크 스트랩 일체형 브래킷
Cranked Brackets
긴 포크 암과 넓은 바닥, 직립 귀가 단차로 이어진 브래킷입니다. 여러 면의 체결 위치를 같은 기준에서 관리합니다.
적용 · APPLICATION
센서·제어 기구·케이블 지지점 장착
검토 · ENGINEERING
동작 범위와 간섭 · 체결 접근 · 케이블 힘
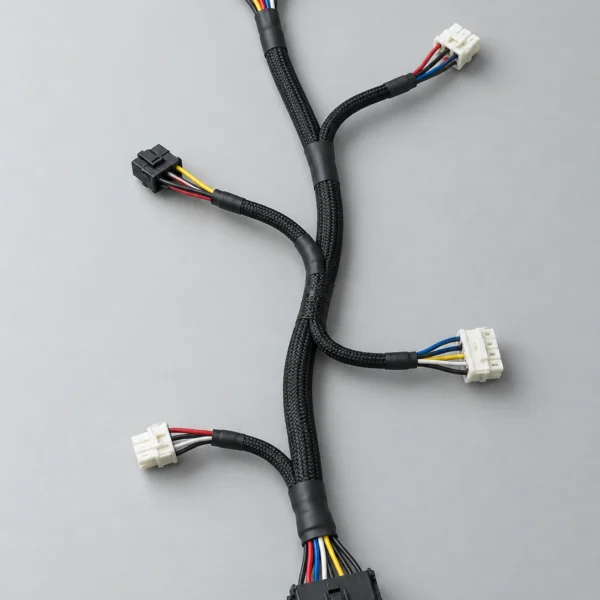
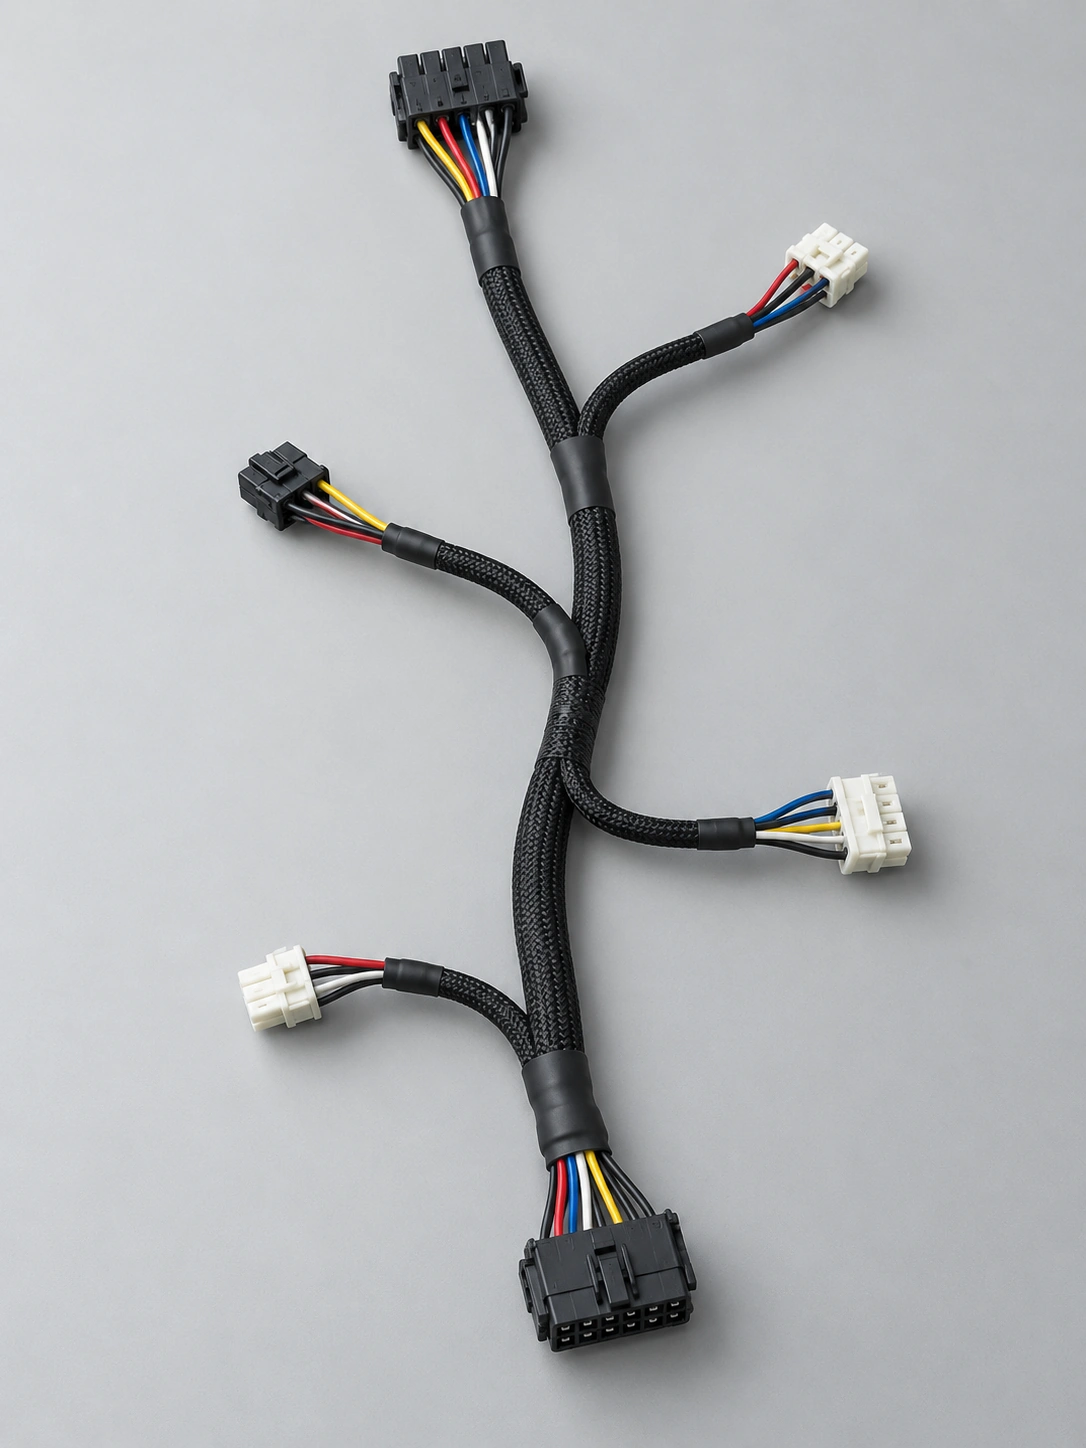
분기형 커넥터 하네스
Branched Connector Harnesses
여러 커넥터와 보호 슬리브로 구성한 분기 배선입니다. 회로도·핀맵과 장착 경로를 연결해 제작 조건을 정의합니다.
적용 · APPLICATION
로봇 센서·I/O·모터 보조 회로 분기
검토 · ENGINEERING
고정/굴곡/비틀림 구간 · 핀맵 · 보호재·지지 위치
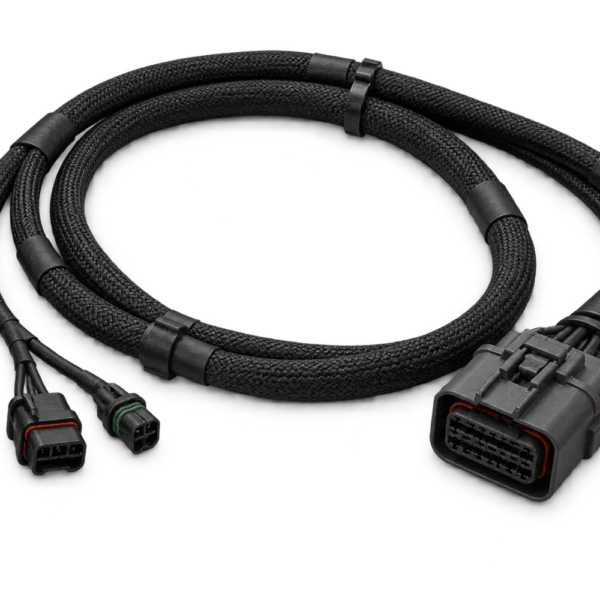
링 터미널 보호 슬리브 하네스
Ring-Terminal Harnesses
링 터미널과 다극 커넥터, 편조 보호 슬리브를 결합한 배선 어셈블리입니다. 체결부와 배선 보호 조건을 함께 검토합니다.
적용 · APPLICATION
제어반 보조 전원·지정 접지 배선
검토 · ENGINEERING
압착·체결 · 도통 확인 · 이동부와의 분리